桔梗・機巧(ききょう・からくり)
ものづくり
2022年8月9日火曜日
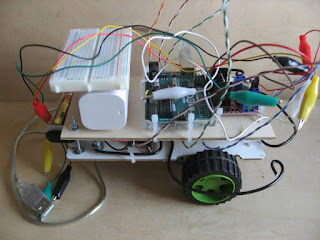
ロボット機械部分工作220809_006
機械部分工作 一段落
これから行う事
・配線の整理
・二つのモーターをArduinoで制御する。(順次処理)
・マイクロスイッチも使って制御する(条件分岐処理)
次の投稿
前の投稿
ホーム
トランジスタ、CdS光センサ 、目印LED 250918
トランジスタ、CdS光センサ 、目印LED 250918
フォークリフトロボット 250807
フォークリフトの動きをするロボットです。 固定された支柱、可動式の支柱、バケット、2種類の紐 を組み合わせます。 これによって固定された支柱(元々の車体の高さ)の2倍近くまでフォーク・バケットを上げることができるようになります。
クワガタ・ロボット
上下運動ができるアーム、開閉運動ができるハンドで物を運ぶことができます。